Am Dienstag veröffentlichte die NASA ein neues Video zur Mondbasis, das einen genaueren Einblick in die Fortschritte bei der Entwicklung kommerzieller Mondfahrzeuge und Roboter-Rover gibt, die die für den Bau des ersten Mondaußenpostens der Menschheit erforderliche Mobilität auf der Mondoberfläche ermöglichen werden. Eine Pressemitteilung der National Aeronautics and Space Administration NASA.
Quelle: NASA / Victoria Ugalde, 20. Oktober 2026
Während die NASA am Aufbau der Mondbasis arbeitet, werden bemannte und unbemannte Mondrover in der frühen Entwicklungsphase eine entscheidende Rolle spielen – durch Technologiedemonstrationen, den Transport von Astronauten, die Kartierung des Geländes, wissenschaftliche Untersuchungen und die Suche nach Ressourcen. Die Daten aus diesen frühen Missionen werden als Grundlage für zukünftige Mobilitätssysteme und die Infrastruktur dienen, die Astronauten benötigen, um auf dem Mond zu leben und zu arbeiten.
Video in englischer Sprache
Credit: NASA
„Mondrover spielen eine zentrale Rolle in unserer Strategie zur Mobilität auf der Mondoberfläche“, sagte Robert Pickle, Leiter des Surface Mobility Office im Rahmen des Mondbasisprogramms der Behörde. „Ihre Leistungsfähigkeit wird den Grundstein für die Mobilitätssysteme legen, die die nächste Ära der Erforschung prägen und letztlich darüber entscheiden werden, wie effektiv wir die für eine langfristige Erforschung erforderliche Infrastruktur aufbauen, betreiben und ausbauen können.“
Erfahren Sie mehr über das VIPER-Programm der NASA
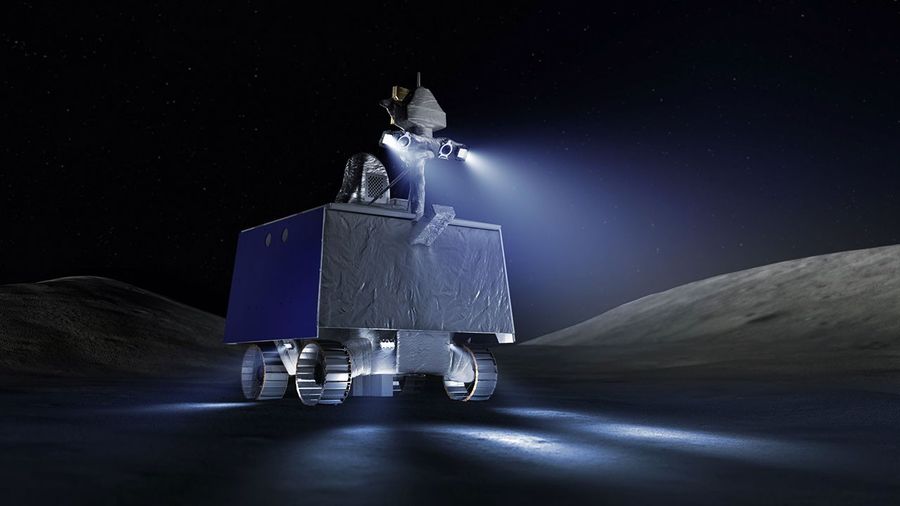
Der VIPER (Volatiles Investigating Polar Exploration Rover) der NASA wird 2027 zu einer Mission in die Region des Mond-Südpols aufbrechen, um in dauerhaft im Schatten liegende Krater vorzudringen und dort nach Wasser und anderen wertvollen Ressourcen zu suchen, die für eine nachhaltige Erforschung unerlässlich sind.
Credit: NASA / Daniel Rutter
Nach der Ablieferung auf der Mondoberfläche durch einen „Blue Moon Mark 1“-Lander wird VIPER mehr als 30 Kilometer zurücklegen und dabei Daten über die thermischen Bedingungen, die Lichtverhältnisse und die Geländebeschaffenheit im Bereich des Mond-Südpols sammeln. Diese Daten könnten Aufschluss über den Ursprung und die Verteilung von Wasser auf dem Mond geben, dazu beitragen, zu ermitteln, wie Mondressourcen für die Mondbasis genutzt werden könnten, sowie ein besseres Verständnis der Geschichte des Mondes und der Erde sowie der Prozesse ermöglichen, die zur Entstehung lebensfreundlicher Bedingungen beigetragen haben.
Die Missionssteuerung für VIPER erfolgt vom Ames Research Center der NASA im Silicon Valley aus, wo Teams mögliche Szenarien für den Start der Mission des Rovers auf dem Mond simulieren.
Der VIPER-Rover befindet sich derzeit im Johnson Space Center der NASA in Houston, wo er vollständig zusammengebaut wurde und abschließende Tests durchläuft, bevor er zum Kennedy Space Center der NASA in Florida transportiert wird, um von dort aus zum Mond gestartet zu werden.
Mondgeländefahrzeuge
Um die Mobilität auf der Mondoberfläche voranzutreiben, hat die NASA den Unternehmen Astrolab und Lunar Outpost Aufträge zur Entwicklung der ersten Generation von bemannten Mondbasen-Rovern erteilt, die als „Lunar Terrain Vehicles“ (LTVs) bezeichnet werden und noch vor den bemannten Artemis-Missionen zum Mond geliefert werden sollen. Die NASA erteilte Blue Origin im Rahmen ihrer CLPS-Initiative (Commercial Lunar Payload Services) einen Auftrag zur Lieferung der LTVs in die Region des Mond-Südpols bis zum Jahr 2028.
Die LTVs werden von der Erde aus ferngesteuert, legen täglich bis zu 6 Kilometer zurück und kartieren die Mondoberfläche, um Wissenschaftlern dabei zu helfen, hochauflösende Karten der Region zu erstellen, noch bevor Besatzungen im Rahmen zukünftiger Missionen dort eintreffen. Die Rover werden zudem Informationen sammeln, die der NASA und ihren Partnern helfen sollen, mehr über den Betrieb in dieser extremen Umgebung zu erfahren, beispielsweise Daten zu Beleuchtung, Navigation und dazu, wie gut die LTVs Energie sparen und funktionieren, wenn sie in dauerhaft im Schatten liegende Regionen hinein- und wieder herausfahren, in denen Temperaturen von bis zu minus 203 °C herrschen können. Dies wird dazu beitragen, die Entwicklung einer Mondbasis voranzutreiben und das Design sowie die Leistungsfähigkeit zukünftiger Mobilitätssysteme, Hardware und Infrastruktur zu verbessern.
Während ihrer Einsätze auf der Mondoberfläche werden die Artemis-Astronauten die LTVs steuern, um geologisch vielfältige Gebiete im Bereich des Mond-Südpols zu erkunden und geologische Proben zu sammeln, die sie zur Untersuchung durch Wissenschaftler zur Erde zurückbringen werden. Die LTVs werden in der Lage sein, bis zu drei Mondspaziergänge pro Artemis-Mission zu unterstützen, bis zu 80 Kilogramm an Mondproben und Werkzeugen zu transportieren und mit einer einzigen Batterieladung bis zu 10 Kilometer zurückzulegen.
Astrolab
Credit: Astrolab
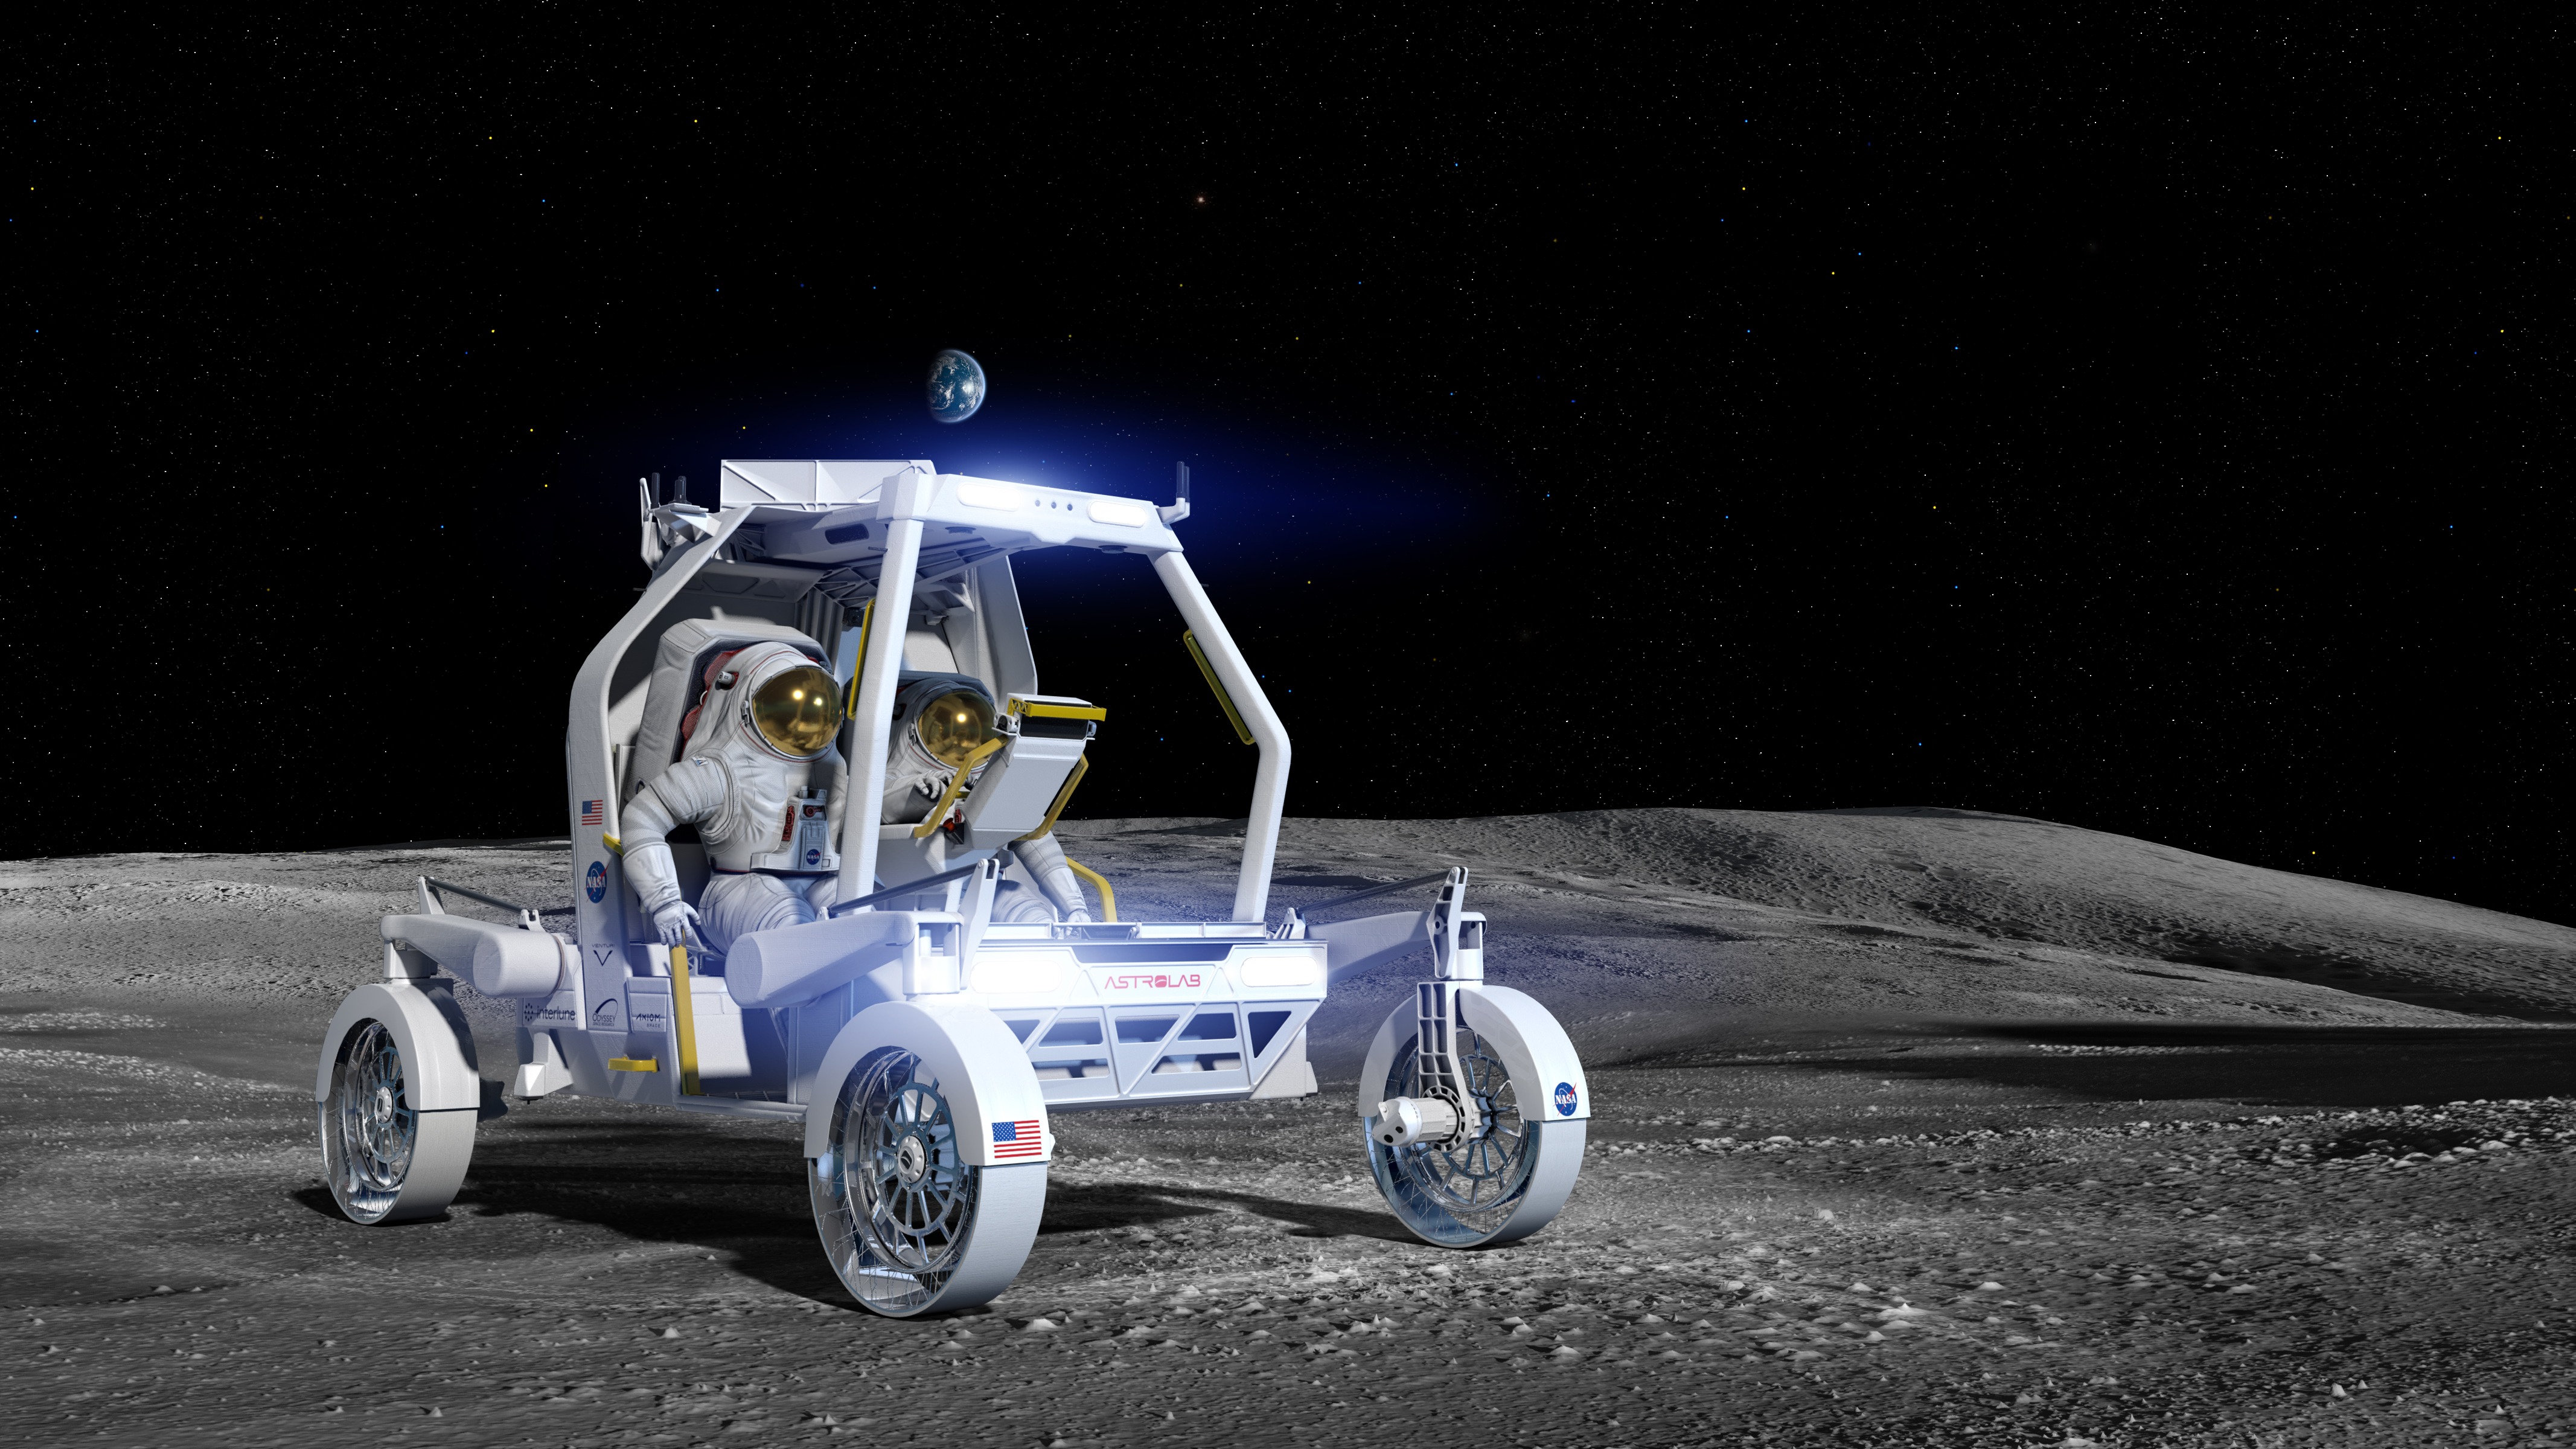
Das bemannte Mondfahrzeug 1 (Crewed Lunar Vehicle 1, CLV-1) von Astrolab ist ein Rover, der auf der Grundlage der FLEX-LTV-Architektur (Flexible Logistics and Exploration Vehicle) des Unternehmens entwickelt wurde. Astrolab hat kürzlich ein Modell des CLV-1 an Axiom Space geliefert, wo NASA-Astronauten Prototypen des Artemis-Mondanzugs trugen und das Design des Mondrovers, die Besatzungskabine sowie die Anzeigeoberflächen bewerteten.
Bevor das CLV-1 auf dem Mond eintrifft, wird Astrolab seinen ersten robotergesteuerten Rover, FLIP (FLEX Lunar Innovation Platform), als Nutzlast im Rahmen der „Griffin Mission One“ von Voyager Technologies auf die Mondoberfläche schicken, deren Start für Ende 2026 geplant ist. FLIP wird die Umgebung am Südpol untersuchen und als Testplattform für kritische Subsysteme des CLV-1 dienen, zu denen ähnliche Reifen, Batterien, Funkgeräte und Kameras gehören werden.
In den nächsten Wochen werden Ingenieure von Astrolab zum Glenn Research Center der NASA in Cleveland reisen, wo sie im dortigen „Simulated Lunar Operations“-Labor die Leistung der flexiblen, luftlosen Räder von CLV-1 beim Fahren auf einer simulierten Mondoberfläche bewerten werden.
Lunar Outpost
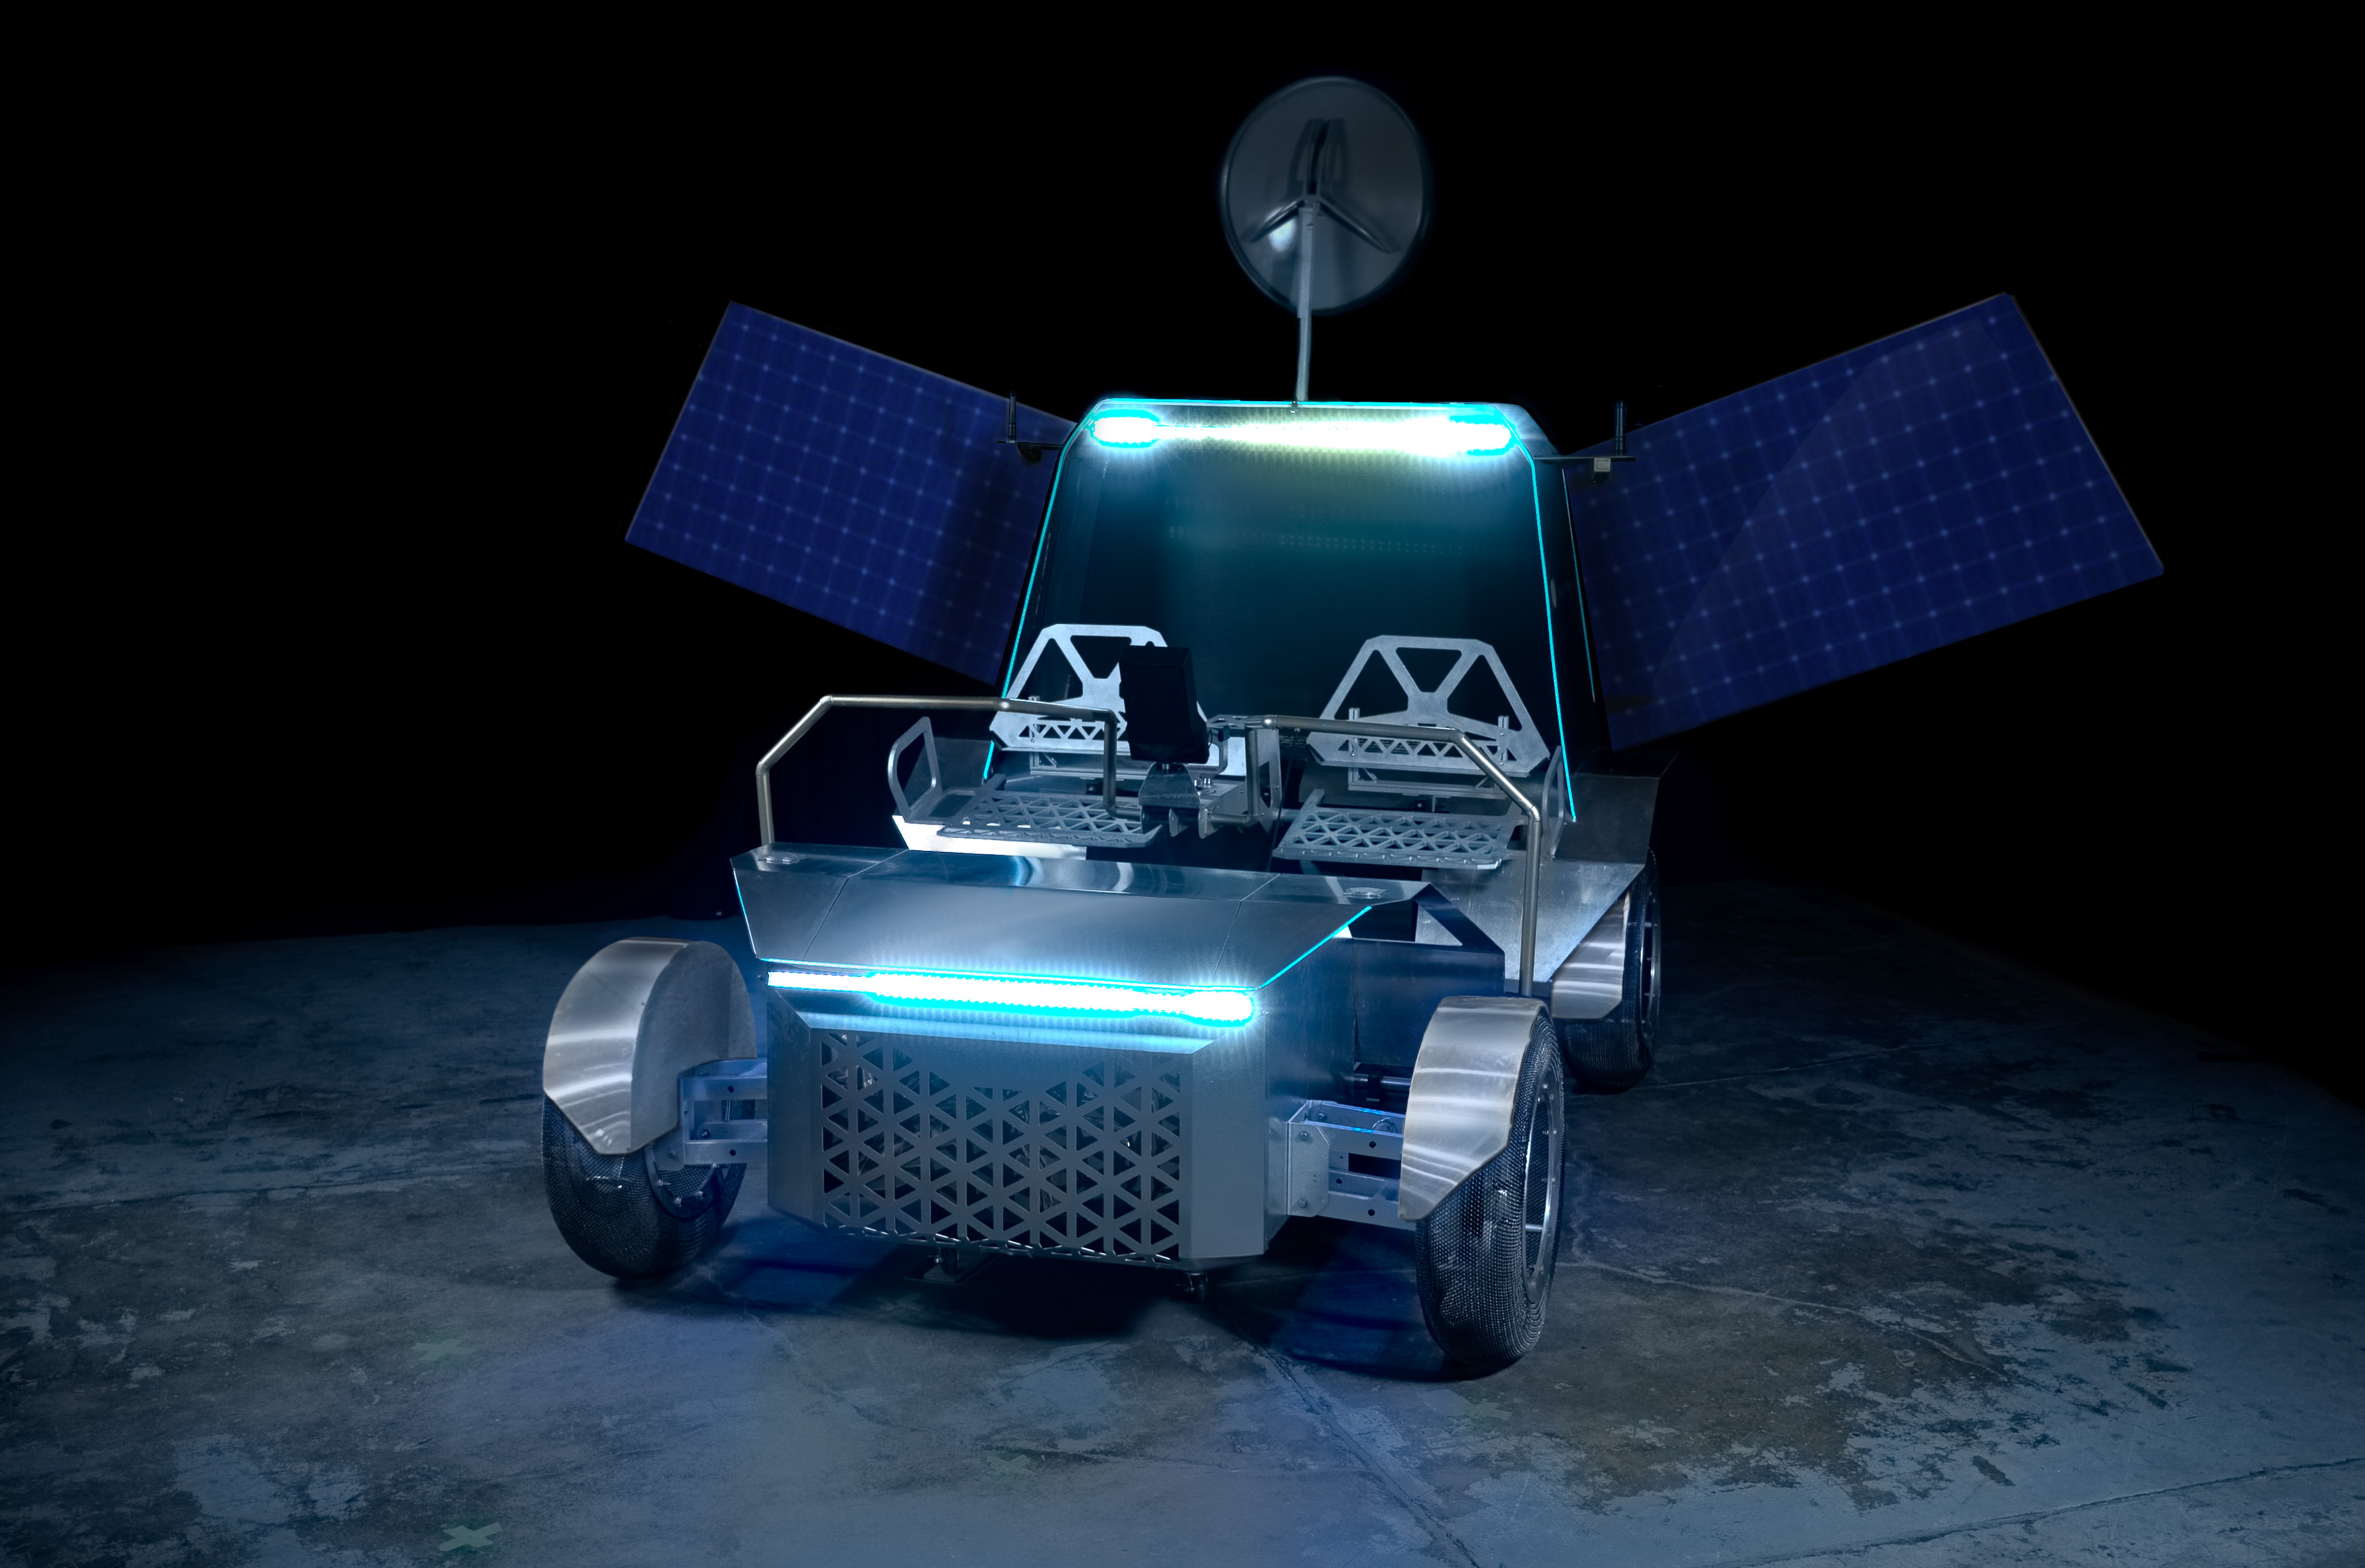
Der bemannte LTV „Pegasus“ von Lunar Outpost ist eine leichtere, einsatzbereite Weiterentwicklung des „Eagle“-LTV des Unternehmens. Vor der Auftragsvergabe baute Lunar Outpost zwei Prototypen des „Pegasus“ und lieferte kürzlich einen dritten statischen Prototyp an das Johnson Space Center der NASA für bemannte Tests. Während des Tests trugen NASA-Astronauten Druckraumanzüge und bewerteten das Design, die Benutzerfreundlichkeit und den Komfort für die Besatzung des Rovers.
Credit: Lunar Outpost
Im Jahr 2025 war der robotergestützte Erkundungsrover MAPP (Mobile Autonomous Prospecting Platform) von Lunar Outpost am Südpol des Mondes im Einsatz. Während der Mission diente MAPP als Testplattform und sammelte Daten, wodurch die flugerprobte Einsatzbereitschaft wichtiger Hardware- und Software-Subsysteme erreicht wurde, darunter das automatische Temperaturregelsystem, die Navigationskameras und die Missionssteuerungssoftware, die für die Fernsteuerung von „Pegasus“ verwendet werden soll. Da der Start eines zweiten MAPP-Rovers für Anfang 2027 geplant ist, treibt Lunar Outpost viele der Schlüsseltechnologien voran, die direkt auf „Pegasus“ übertragbar sind.
In den nächsten Wochen werden auch Teams von Lunar Outpost zum NASA Glenn Center reisen, um die Bodenmechanik, die Traktion und die Mobilität der Feder-Gitterreifen von Pegasus zu testen und zu bewerten.
In den kommenden Monaten werden sowohl Astrolab als auch Lunar Outpost fahrbare LTV-Modelle gemeinsam mit einer NASA-Crew testen, um zu beurteilen, wie sich die Rover in einer simulierten Mondumgebung verhalten und bedienen lassen. Lunar Outpost plant, die vorläufige Entwurfsprüfung seines LTV im Oktober abzuschließen, und Astrolab plant, seine vorläufige Entwurfsprüfung bis Ende Dezember abzuschließen. Beide Unternehmen liegen im Zeitplan, um der NASA Ende 2027 die flugbereite Hardware zu liefern.
Diskutieren Sie mit im Raumcon-Forum: